Nell'assemblaggio elettronico, i robot pick and place prelevano e inseriscono componenti delicati sulle schede a circuito stampato con movimenti ripetuti ad alta frequenza. Con l'uso, l'allineamento tra testa di posizionamento e scheda può variare: se la deriva non viene rilevata, la forza applicata al componente cambia e si generano errori di montaggio costosi da individuare a valle. La verifica della pressione di contatto nei robot pick and place permette di controllare in modo oggettivo che ogni posizionamento avvenga con l'allineamento e la forza corretti.
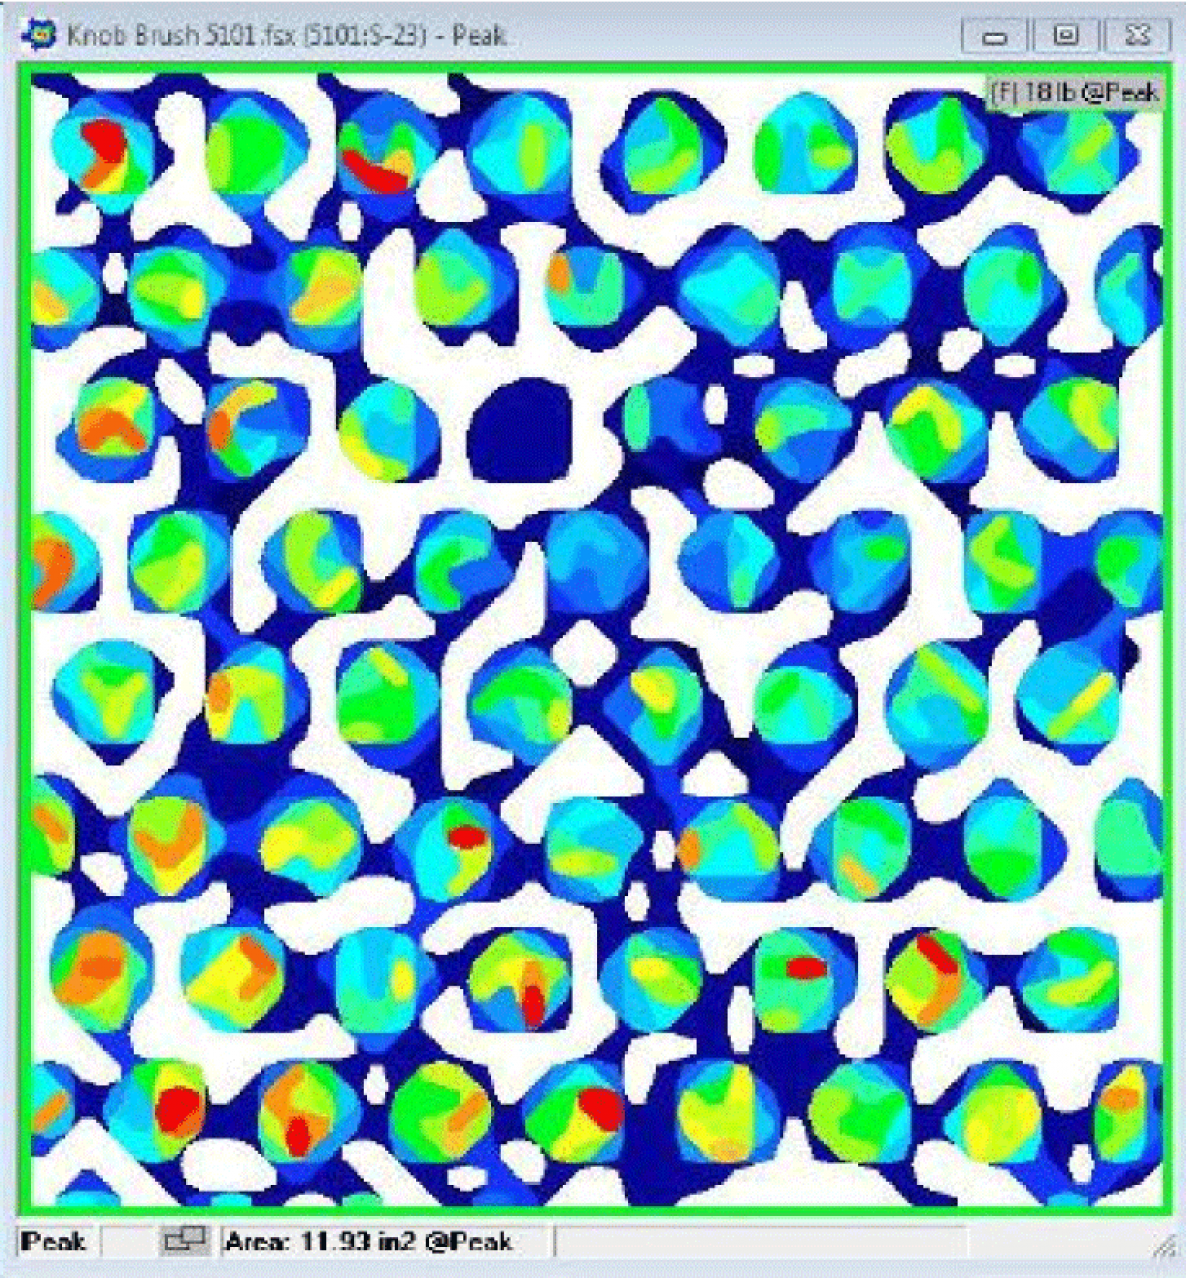
La misura si esegue con sensori tattili a matrice sottili, inseriti nella zona di contatto tra l'utensile del robot e la scheda. Il sensore restituisce la mappa della pressione di contatto: una distribuzione uniforme indica un posizionamento in asse, mentre una pressione sbilanciata su un lato segnala un disallineamento della testa o del piano. Le verifiche si eseguono periodicamente sulla macchina con la piattaforma I-Scan, che visualizza la mappa in tempo reale.
Il controllo della forza applicata riduce il rischio di difetti di produzione e migliora il controllo operativo della linea. Lo stesso principio vale per il posizionamento robotizzato dei chip, le prove con probe card, le sigillature e i montaggi press fit. I nostri ingegneri supportano nella scelta del sensore in base al tipo di macchina e alla frequenza delle verifiche.