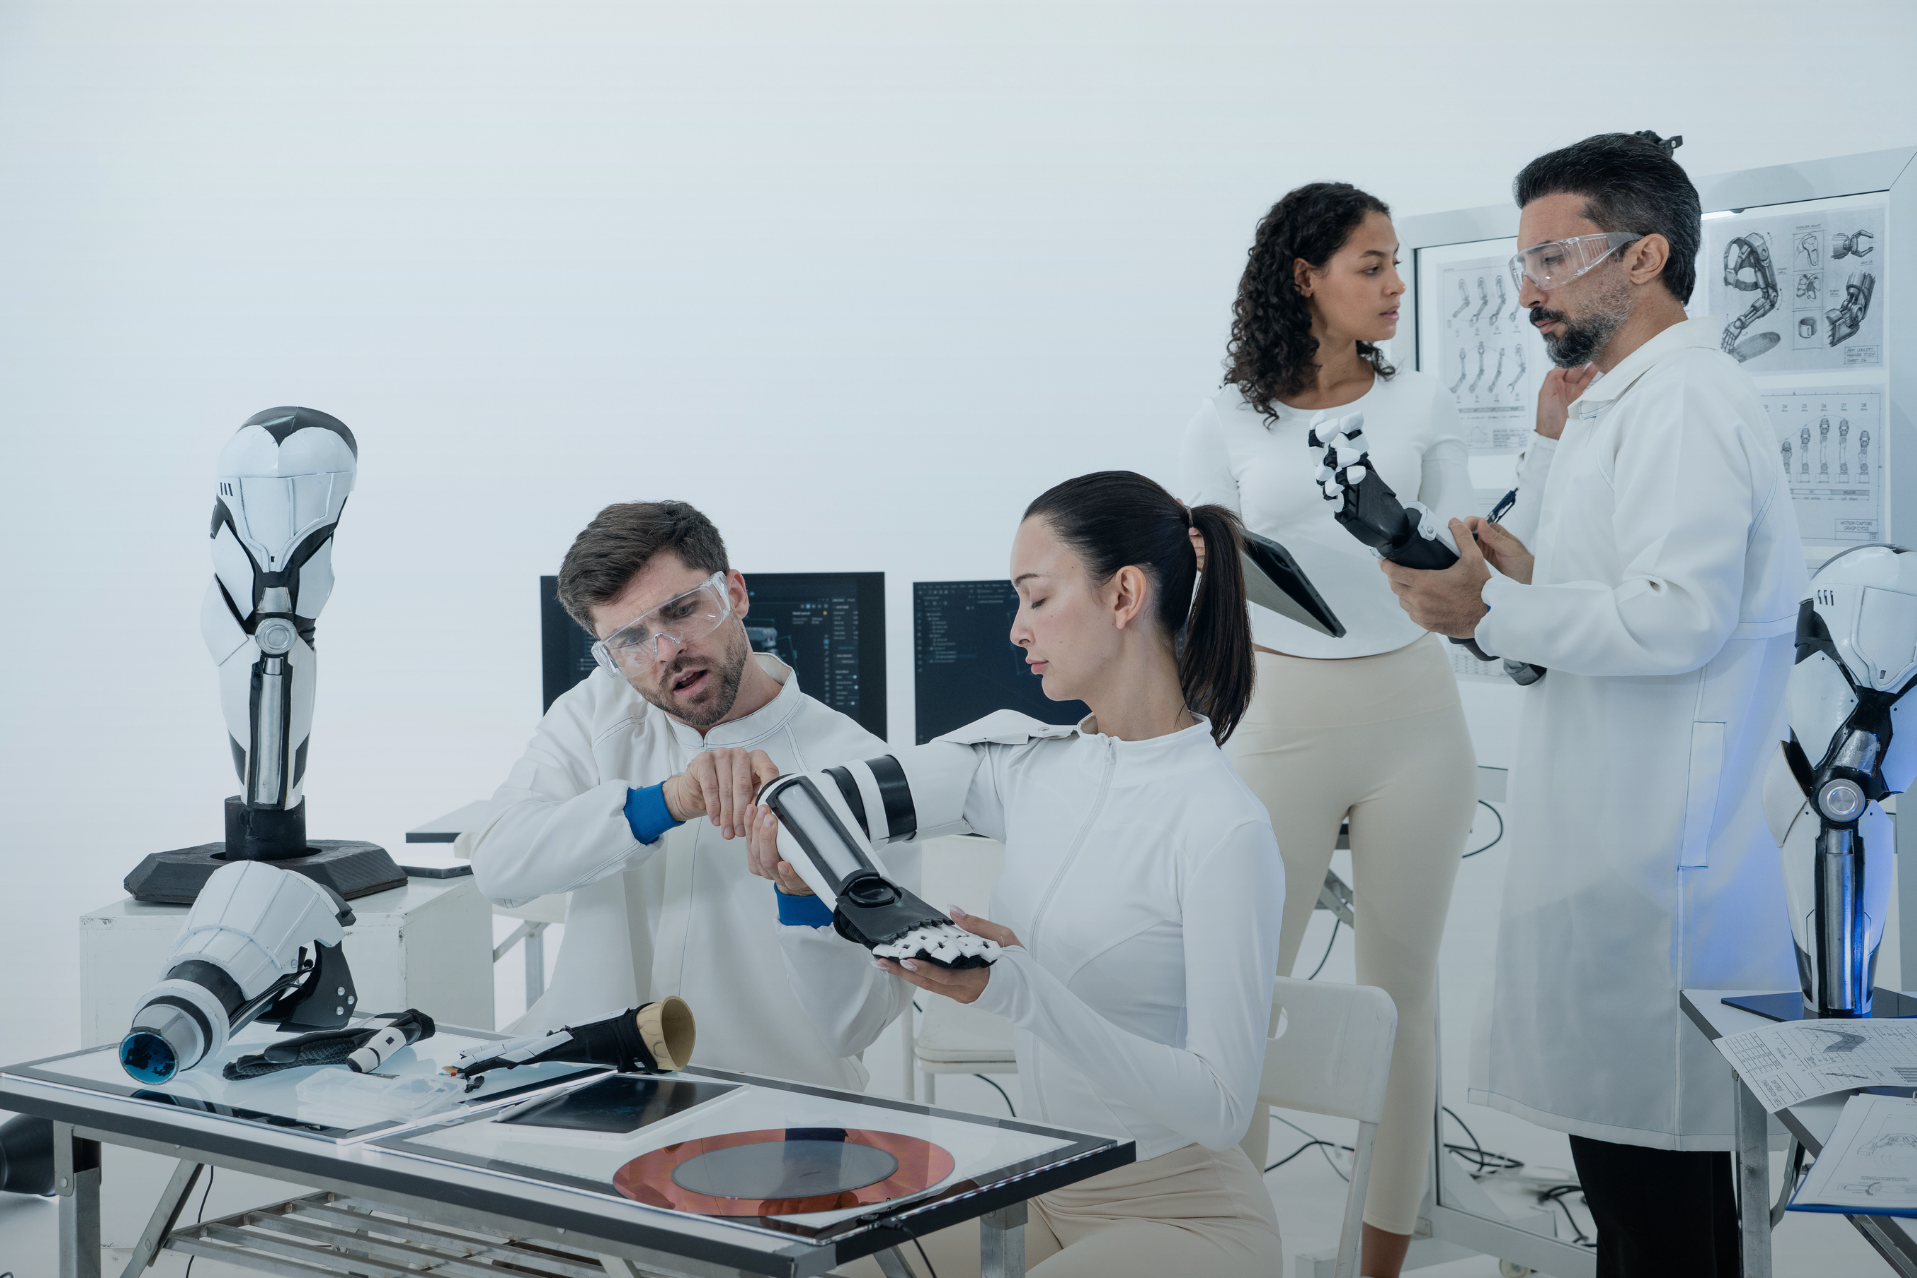
Nello sviluppo di sistemi chirurgici robotici, strumenti diagnostici e macchinari per la produzione e il confezionamento di farmaci, la pressione di contatto tra le parti incide direttamente su qualità, usabilità e ripetibilità del progetto. Una pressione non uniforme o fuori specifica può causare malfunzionamenti, usura precoce dei componenti o test di validazione non ripetibili.
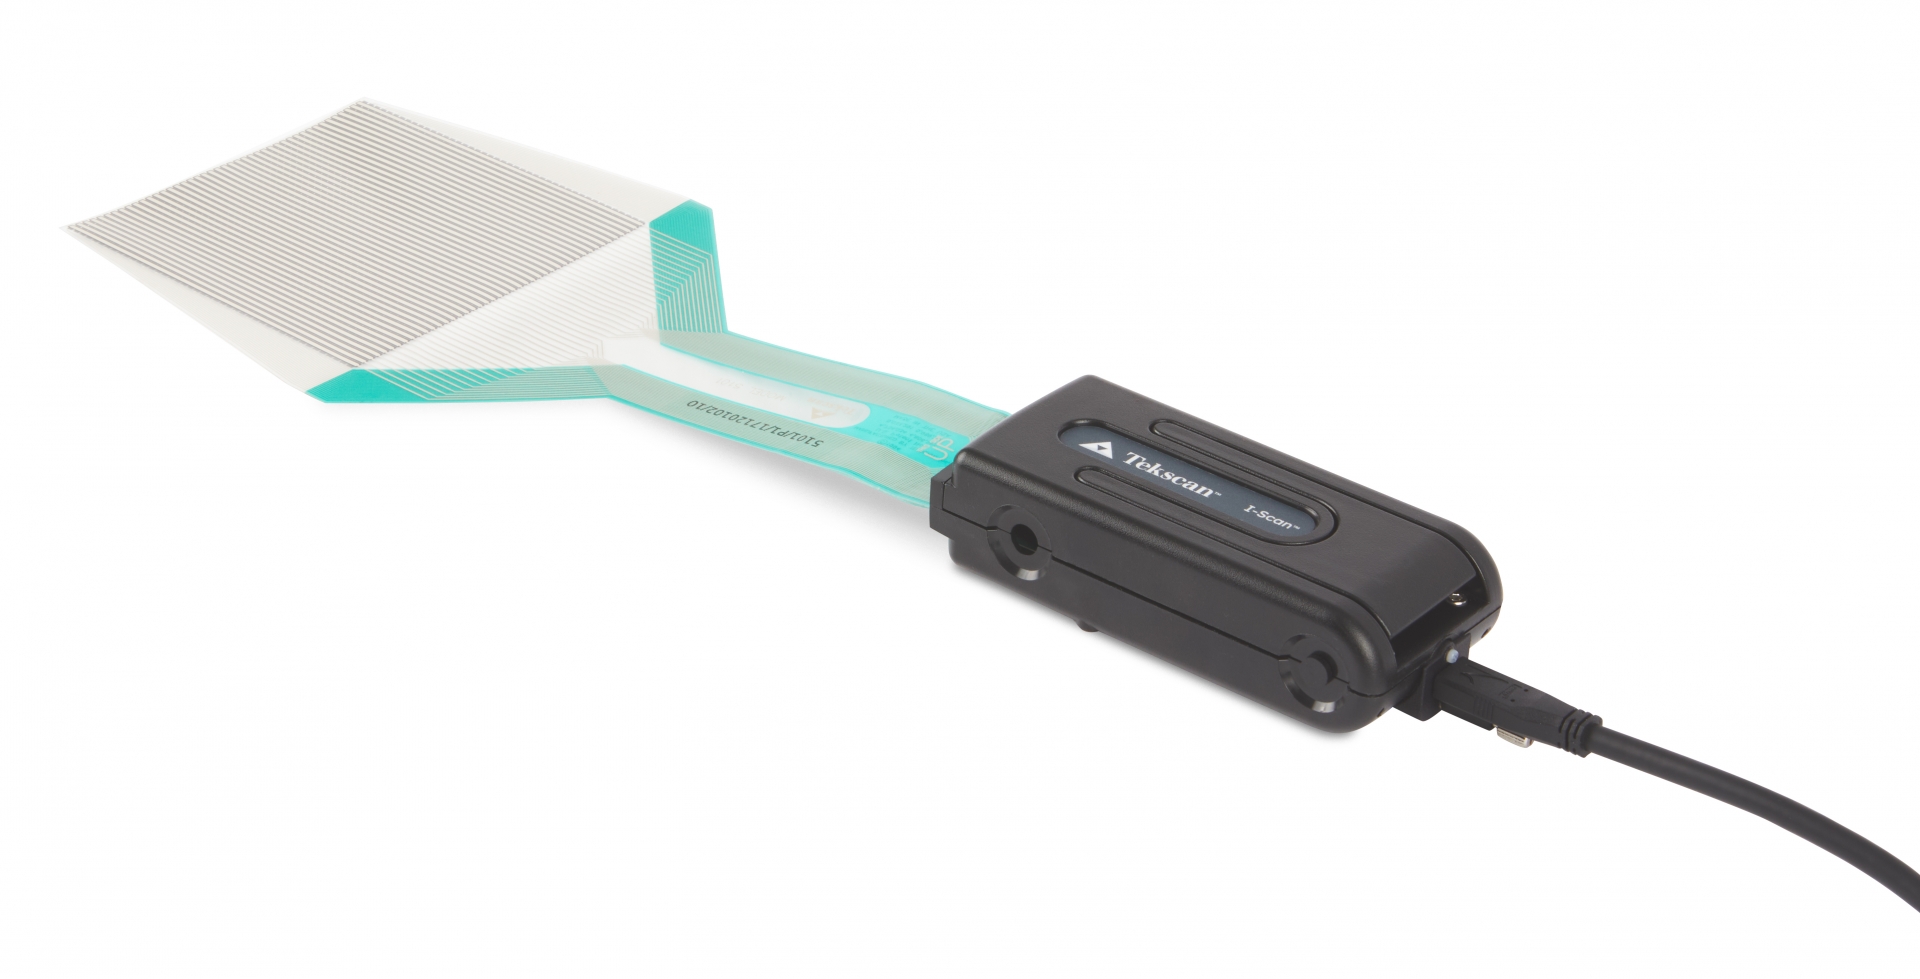
La soluzione è l'impiego di sensori a matrice sottili e flessibili, che misurano intensità e posizione della pressione punto per punto sull'intera area di contatto, restituendo una mappa bidimensionale sia in condizioni statiche sia dinamiche. Questo permette di individuare picchi di pressione, aree di sovraccarico e disuniformità nell'accoppiamento tra i componenti, dati che l'ispezione visiva non è in grado di fornire.
Geometria, risoluzione e campo di misura del sensore si scelgono in funzione dell'area di contatto e del range di pressione dell'applicazione specifica. L'impiego di questi sensori in fase di validazione del progetto riduce le iterazioni di prototipazione e fornisce dati oggettivi e documentabili a supporto della qualifica del dispositivo. Nella chirurgia robotica la misura della forza serve anche per il feedback tattile al chirurgo.